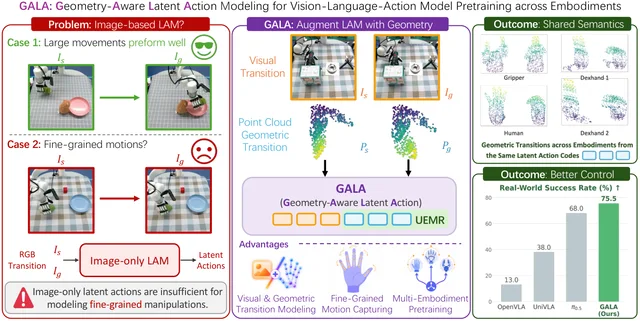
一套人形机器人控制器要多学会一种身体,通常就要重新做动作重定向、训练策略并调试真机。X-WBC 试图先拆开这件事:九种机器人把动作经验送进同一个时序 Transformer,但每种本体仍保留自己的状态编码器、动作解码器和控制接口。它共享的是“这个动作要表达什么”,不是把不同机器人的关节强行塞进同一套执行方式。
这一区分决定了论文的实际增量。2026 年 9 月 14 日提交、获 CoRL 2026 接收的 X-WBC,在作者实验中显示多机器人共同训练能改善已见本体的动作追踪;它没有证明一套完整策略能直接接管从未参与训练的新机器人。此前 XHugWBC 已报告在 12 种未参与训练的仿真本体和七台真机上测试通用控制器,因此,X-WBC 的价值不在“首次跨本体”,而在另一条路线:让多种机器人本体共同贡献仿真训练轨迹,同时把物理差异留在专用模块里处理。
把动作含义共享,把关节执行分开
X-WBC 先把三类命令映射到同一个动作 token 空间:完整人体动作、重定向后的机器人参考动作,以及只包含头部和四肢末端五个点的稀疏 VR 观测。同一段动作的三种表示通过对齐损失靠近,因果 Transformer 再从连续 32 个控制步中学习动作阶段、速度变化和时间依赖。
共享到这里为止。不同机器人拥有不同的关节数量、排列、力矩限制和动力学,因此机器人参考动作编码器、本体状态编码器与输出动作头按机器人 ID 分流。训练时,各机器人的仿真轨迹被混入同一批 PPO 更新;执行时,专用动作头只输出当前机器人有效的关节维度,底层 PD 控制器再把目标转成力矩。
这套设计覆盖九种仿真本体:Unitree G1 的 29 与 23 自由度版本、H1、H1-2、R1、H2,以及 Fourier GR3、Booster T1 和 PND Adam Lite。团队使用约 200 小时的 BONES-SEED 动作,在每种机器人上并行运行 1024 个环境,以 8 张 H100 训练约两天。它减少的是共享表示和训练经验的重复,不会消除每台机器人的动作重定向、标定和部署工作。
共训增益只有两个本体做了同架构对照
论文最干净的共同训练证据来自 G1 与 H2,而且测试动作来自训练所用的 BONES-SEED 分布。使用稀疏 VR 命令时,完整 X-WBC 在 G1 上的成功率为 98.60%,同样使用 Transformer、但单独训练该机器人的对照为 97.69%,差 0.91 个百分点;H2 分别为 93.22% 和 92.22%,差 1.00 个百分点。
共享 Transformer 也略高于共享 MLP:G1 为 98.60% 对 97.70%,H2 为 93.22% 对 91.33%。移除完整人体命令、机器人命令、对齐损失或本体专用模块都会降低两台机器人的成功率,其中 H2 对完整命令路线更敏感。这些结果支持“异构经验能帮助已见本体”,但论文没有为全部九种机器人提供逐一对应的单机训练对照,不能据此把同样幅度的收益外推到所有本体。
三种命令路线在同一个模型中也保持了接近的训练分布表现。它让操作者可以用五点 VR 信号控制不同机器人,而训练仍可利用更密集的人体和机器人参考动作。这里的便利来自统一输入格式;机器人端的专用分支并没有消失。
外部动作测试没有超过最强对照
为了避开“只会训练动作”的质疑,团队冻结策略,在 Unitree G1 上测试 100STYLE:一名表演者的 100 种行走风格与八类移动方式组成 800 个片段。每个片段只运行一次确定性轨迹,不加评测随机扰动;成功率衡量机器人是否在误差越界前完成片段。
X-WBC 用五点 VR 命令完成 729 个片段,成功率 91.13%。SONIC 完成 744 个,为 93.00%;TWIST 为 75.62%。三套系统保留各自原生输入和底层控制器,SONIC 使用 SMPL 人体表示,TWIST 使用经 GMR 重定向的 SMPL 动作,因此这不是输入条件完全相同的模型赛跑。它能说明 X-WBC 在训练语料之外仍保持较高完成率,也同时说明论文没有建立“外部动作领先”的结论。
四台真机证明接口可用,还没证明陌生本体可直接接入
真机演示覆盖 Unitree G1、R1、H1-2 和 H2。操作者使用同一种五点 VR 命令完成上肢姿态、踢球和草地跑动等动作,四台机器人则通过各自分支完成执行。论文没有给出真机成功率、长时运行统计或跨方法硬件对照,四台设备也都来自 Unitree。作者把跨厂商部署、更长任务、更复杂接触与地形列为后续工作。
更关键的是,X-WBC 尚未测试“给一台陌生机器人直接用”。新本体仍需要专用编码器、动作解码器、控制逻辑和动作重定向;论文把不训练新模块的零样本控制明确列为未来方向。作为对照,XHugWBC 通过物理一致的形态随机化和统一关节表示,目标就是把单一完整策略零样本迁移到未见本体。两者解决的是相邻但不同的问题,不能用机器人数量直接判定谁更通用。
复现也还要等待。团队在 9 月 13 日的仓库快照中说明,训练与评测代码、检查点和部署示例仍在准备,未来代码与模型的许可证尚未确定。现阶段可以核查论文的实验设计和作者报告结果,不能独立重跑共训收益或真机表现。
X-WBC 最值得保留的判断因此很具体:跨本体控制不必在“每台机器人完全独立训练”和“一个动作头包办所有硬件”之间二选一。共享主干可以积累多机器人经验,专用接口可以守住闭环控制的物理差异。下一步真正决定这条路线能否扩展的,不是再多一段演示视频,而是新增本体时需要多少专用数据与调试、共同训练的收益能否覆盖接入成本,以及代码开放后这些增益能否被独立复现。