AGI Daily
资讯日报词条论文人物新创
Jonathan Hurst · 人物 | AGIDaily
人物目录

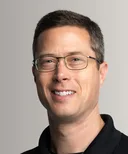
Jonathan Hurst

也称 Jonathan W. Hurst / J. W. Hurst

Agility Robotics 联合创始人兼首席机器人官,俄勒冈州立大学机器人教授;长期研究腿式行走,并把相关方法用到已做商业部署的人形机器人 Digit。

个人介绍

Jonathan W. Hurst 是 Agility Robotics 联合创始人,自 2023 年 5 月起任首席机器人官;此前于 2015 年 11 月至 2023 年 6 月担任公司首席技术官。Agility 官方公司页写明,他同时是俄勒冈州立大学机器人研究所的共同创办人与教授,研究重点是让机器人像人或动物一样与物理世界接触,并把物理 AI 用于 Digit 的复杂移动与操作。Digit 是该公司已在物流仓储场景做商业部署的人形机器人。

他拥有卡内基梅隆大学机械工程学士以及机器人学硕士、博士学位。俄勒冈州立大学目录页写明,他自 2008 年起在该校任职,研究覆盖动物数据与理论模型、步行跑步机器人的设计实验,以及把机器学习与传统控制结合以获得高动态步态。需要说明的是,该校页面仍将其在 Agility 的职务写为首席技术官,与公司 2023 年改任首席机器人官的官方表述不一致,本条目以 Agility 投资者关系页为准。

机构与经历

  • Agility Robotics

    联合创始人兼首席机器人官

    2023 年 5 月起;2015 年 11 月至 2023 年 6 月任首席技术官

  • Oregon State University(俄勒冈州立大学)

机器人教授,机器人研究所共同创办人

2008 年起

公开联系方式

  • 俄勒冈州立大学教师页
  • Agility Robotics 公司页面

研究成果

他长期把腿式运动的科学研究做成可落地的机器人硬件与控制方法,创办 Agility 后继续为 Digit 的运动、操作与物理 AI 路线提供研究方向,使实验室里的双足行走走向仓储等真实工作场景。

  • Walking and Running with Passive Compliance: Lessons from Engineering: A Live Demonstration of the ATRIAS Biped

    2018

    共同作者。介绍被动柔顺腿式机器人 ATRIAS 的设计与行走跑步演示,讨论工程实践对腿式运动的启示。

    被引 75 次 · OpenAlex · 统计于 2026-11-10

参考来源

  1. Agility Robotics Leadership:Jonathan Hurst
  2. Company | Agility:Jonathan Hurst 官方简介
  3. Oregon State University:Jonathan Hurst 教师页
  4. Walking and Running with Passive Compliance(IEEE RAM 2018)

在文章或论文中关联此人

[Jonathan Hurst](/people/jonathan-hurst)