NVIDIA发布Cosmos 3:首个全开源物理AI全模态基础模型,7项基准登顶,Mixture-of-Transformers架构统一推理与生成
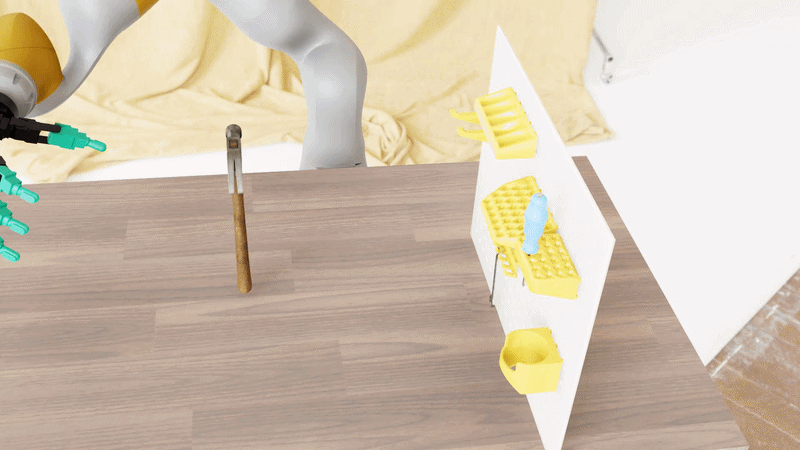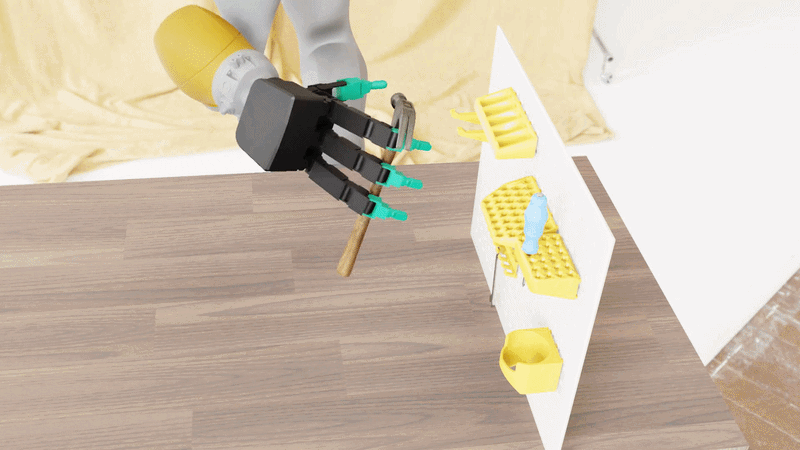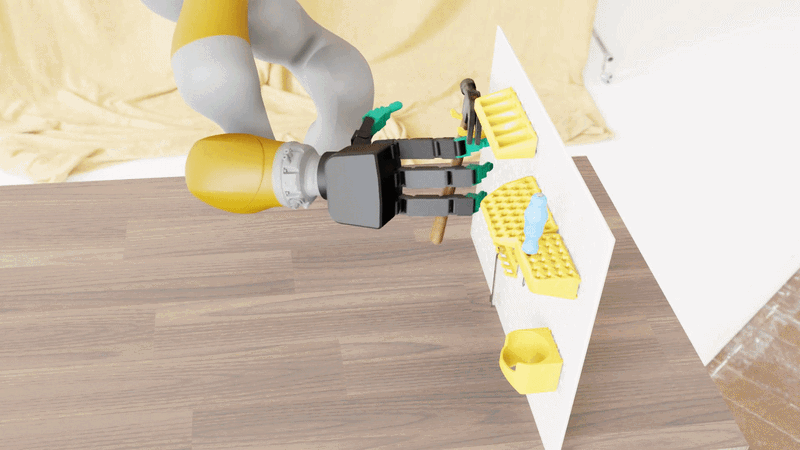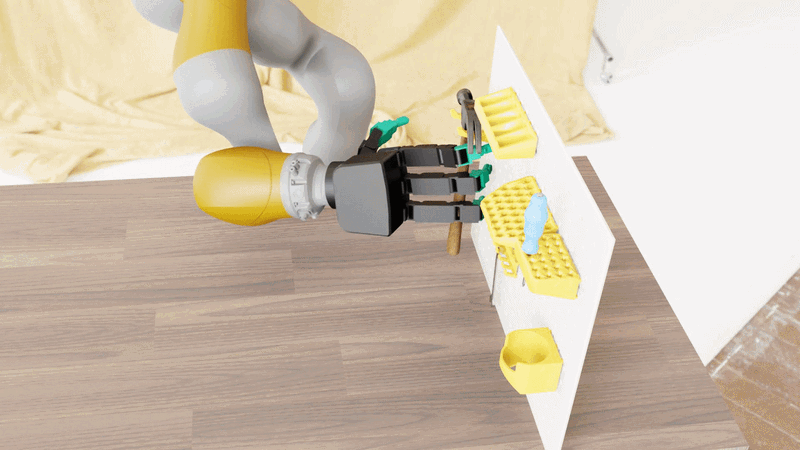
- 6月1日,NVIDIA在GTC Taipei发布Cosmos 3,这是全球首个全开源的全模态物理AI基础模型(omnimodel),基于全新的Mixture-of-Transformers(MoT)架构:一个自回归推理transformer与一个扩散生成transformer并行运行,统一处理文本、图像、视频、音频和动作序列的推理与生成。
- 核心能力:同一模型可充当视觉语言模型(VLM)、世界模型/视频生成模型、以及世界动作模型(World Action Model)的骨干——开发者可根据任务需要切换输入输出模态组合,将物理AI的训练与评估周期从"数月"压缩至"数天"。
- 基准表现:在开放模型中,Cosmos 3在7项物理AI基准中排名第一:世界生成(Artificial Analysis、Physics-IQ、PAI-Bench、R-Bench)、机器人动作策略(RoboLab、RoboArena)、工业视觉理解(VANTAGE-Bench、TAR)。
- 模型矩阵:Cosmos 3 Super(最高物理精度与生成质量,面向机器人/AV后训练)、Cosmos 3 Nano(秒级视频与动作推理)、Cosmos 3 Edge(即将推出,面向边缘端实时推理)。
- 可复现性:模型权重在Hugging Face(nvidia/Cosmos3-Nano、nvidia/Cosmos3-Super)和GitHub(github.com/nvidia/cosmos)完全开源,支持Diffusers微调,可通过NVIDIA NIM微服务部署。配套开放数据集覆盖机器人、物理、人体运动、自动驾驶、仓储安全与空间推理。
- 行业意义:Cosmos 3是Physical AI从"碎片化仿真栈"走向"统一基础模型"的关键转折。与Figure的闭源Helix S0、Tesla的Optimus内部训练管线不同,NVIDIA选择了完全开放路线——这直接降低了机器人策略模型(policy model)的训练门槛,中小团队可用Cosmos 3生成合成数据并训练下游策略,无需自建大规模仿真基础设施。但需注意:世界模型生成的"物理准确性"在真实机器人部署中仍需逐任务验证,sim-to-real gap并未消失。
NVIDIA Newsroom(https://nvidianews.nvidia.com/news/nvidia-launches-cosmos-3-the-open-frontier-foundation-model-for-physical-ai) / Hugging Face Blog(
https://huggingface.co/blog/nvidia/cosmos-3-for-physical-ai)
AGIBOT WORLD CHALLENGE 2026收官:526支队伍从仿真杀入真机闭环,vivo与中科院自动化所分获双赛道冠军

- 6月2日至5日,智元机器人(AGIBOT)在维也纳ICRA 2026同期举办AGIBOT WORLD CHALLENGE 2026,吸引来自27个国家的526支研究与产业团队参赛,总奖金池53万美元。竞赛设两条赛道:推理到动作(R2A)与世界模型(WM)。
- R2A赛道:从2025年的纯操作赛升级为覆盖"环境理解→任务规划→物理执行"的完整链路。vivo的PrismBot夺得冠军,Shanghai RoboParty的RP-VLA和GreenVLA分列二三位。赛道使用AGIBOT WORLD开源数据集训练,Genie Sim 3.0评估,涵盖语言理解、空间推理、原子技能、扰动适应与零样本迁移。
- WM赛道:中科院自动化所与Amap CV Lab联合团队NeoVerse-ABot获第一,中科院工业人工智能研究所PAI@IAII第二,中国科学技术大学Loop第三。该赛道引入物体掉落、抓取失败等非理想物理交互,更贴近真实世界复杂性。
- 关键转折——从仿真分数到真机闭环:本届竞赛的最大变化在于,决赛团队必须在AGIBOT G2人形机器人上完成真实场景任务,机器人稳定性、物理世界适应性、长程任务可靠性被置于评分核心。AGIBOT同时开放了全栈工具链:AGIBOT WORLD开源数据集、Genie Sim 3.0、EWMBench标准化基准,以及通过API远程控制真机的"真实超市"附加赛道(与Dexmal合作)。
- 可复现性:竞赛基准、数据集与评估框架已公开;AGIBOT表示将持续维护在线仿真排行榜并引入更多任务与多样化基准。
- 行业意义:这是具身智能竞赛从"仿真刷榜"走向"真机部署"的标志性事件。与ImageNet时代仅看准确率不同,AGIBOT将"能在真实机器人上跑通"作为硬性指标——这直接回应了行业对"仿真高分、真机翻车"的普遍焦虑。AGIBOT在2026年3月已宣布第10,000台机器人下线,其同时扮演"平台提供商+竞赛主办方"的双重角色,正在构建类似NVIDIA在AI领域的生态位。
PRNewswire(https://www.prnewswire.com/de/pressemitteilungen/agibot-world-challenge-2026-advances-embodied-ai-competition-from-simulation-to-real-robot-testing-at-icra-2026-302792638.html) / AGIBOT官网(
https://www.agibot.com/article/231/detail/42.html)
Hello Robot发布第四代Stretch:$30,000家用辅助机器人,首批售罄,已进入真实家庭日常使用

- 6月4日,加州初创公司Hello Robot发布第四代Stretch家用辅助机器人,定价**$30,000**,首批已售罄,计划在Martinez总部制造200-300台。Stretch 4采用轮式底座+伸缩臂+双指夹爪的非人形设计,高度约160cm,集成RGB-D摄像头、激光雷达等传感器,支持自充电,可通过纸箱快递运输——无需木箱和专业安装团队。
- 真实用户验证:投资人Keith Platt(2021年四肢瘫痪)已将Stretch作为"室友"使用一年多。他通过语音控制iPhone App操作Stretch自主移动到家中指定位置,再手动遥控完成操作。一个看似简单的任务——独立喝一杯蛋白奶昔——从最初耗时近两小时缩短至几分钟。Platt表示,能独立完成戴眼镜、刷牙等日常动作"对生活质量的影响是巨大的"。
- 设计哲学:与Figure、Tesla Optimus等追求全自主的人形路线不同,Hello Robot刻意将**人在回路中(human-in-the-loop)**作为设计核心——"被控制是一种功能,而非缺陷"。CEO Aaron Edsinger(前Google机器人总监)将公司策略类比Waymo:安全优先于炫技。UC Berkeley博士后Mahi Shafiullah评价:"Hello Robot先设计能在人身边安全运行的机器人,再思考在限制内能塞进哪些能力。"
- 客户结构:研究人员(在Stretch上测试AI大脑)、企业客户(数据中心等场景测试)、辅助技术开发者(为残障人士开发居家助手)。Shafiullah指出"算法可能已经就绪,但数据是缺失的80%成分",Stretch作为安全的数据采集平台,其价值可能超越机器人本身。
- 对比意义:在1X NEO(声称售罄10,000台但尚未交付)和The Bot Company(估值$2B但从未公开原型,且正在因Airbnb测试被诉)的对比下,Hello Robot的"先交付、再迭代"路径展示了另一种可能:不追求人形炫技,而是用可部署的硬件积累真实世界运行小时数——Bullhound Capital报告指出"在机器人领域,护城河不只是IP,而是真实世界责任下的累计运行时间"。
TechCrunch(https://techcrunch.com/2026/06/04/is-silicon-valley-ready-to-put-robots-in-peoples-homes-hello-robot-is/) / Hello Robot官网(
https://hello-robot.com/stretch-4)
The Bot Company因Airbnb机器人测试被诉:Kyle Vogt创立的$2B估值公司面临家庭场景合规危机,至少12名房东受损
- 5月26日,旧金山Airbnb房东Sean Donovan向旧金山高等法院起诉The Bot Company(Cruise创始人Kyle Vogt于2024年创立,估值**$2B**,已融资超$1.5亿),指控其以"虚假借口"租用民宅进行机器人原型测试,造成油漆、地板、厨房门框、洗碗机、洗衣机、古董家具等多处损坏,索赔**$12,383.50**。
- 事件规模:4月12日至25日,超过30人在Donovan家中轮班进出,Ring摄像头拍到大量黑色箱体与线缆。Donovan描述看到的机器人为约6英尺高、"带履带的Roomba"外观。调查发现,涉事三名住客与至少12名其他Airbnb房东的负面评价相关,涉及Burlingame、Foster City、Ingleside等多处湾区房产,损害模式高度一致:橱柜刮擦、家具移位、物品丢失。
- 行业讽刺:The Bot Company官网宣称其产品面向"短期租赁运营商"等客户,旨在完成"所有消耗我们时间的小事"。Donovan评论:"这家公司试图制造让Airbnb退房更轻松的机器人,与此同时却在破坏Airbnb房东的房子。"
- 监管信号:该事件暴露了家庭机器人部署的灰色地带——当前没有任何法规要求机器人公司在真实住宅环境中测试时必须披露测试性质、购买专门保险或获得房东知情同意。与自动驾驶在公共道路上的严格监管(加州DMV许可、特定测试区域)相比,家庭机器人测试几乎处于真空状态。本案可能成为推动家庭机器人测试监管的首个判例。
- 行业影响:TechCrunch报道中UC Berkeley的Shafiullah直言"当前硬件状态从'我想把机器人放在父母家'的角度看是糟糕的"。The Bot Company事件加剧了公众对家用机器人安全性的信任危机——在硬件远未成熟时,以欺骗方式进入真实家庭测试,不仅损害该公司自身声誉,也可能引发监管机构对整个行业的过度反应。
Ars Technica(https://arstechnica.com/ai/2026/06/allegedly-trashing-airbnbs-to-test-robots-puts-startup-in-legal-trouble) / The San Francisco Standard(
https://sfstandard.com/2026/05/28/sf-startup-secretly-testing-robots-airbnbs-trashing-lawsuit-claims) / SFGate(
https://www.sfgate.com/tech/article/airbnb-startup-robot-damages-lawsuit-22279560.php)
香港政府成立AI+产业发展委员会,具身AI列为首批监管方向,研究分级管理与强制专业资格认证
- 6月3日,香港创新科技及工业局(ITIB)在立法会问答中披露,政府将成立**"AI+与产业发展策略委员会"**,重点制定AI赋能产业转型的战略,具身AI被列为首批聚焦技术方向之一。
- 监管方向:政府已成立跨部门工作小组,审查现行法律以支持AI应用,并将优先研究具身AI的分级管理制度及相关的强制专业资格认证。这意味着香港可能在亚洲率先建立针对具身智能机器人的分层次监管框架——从实验室研究、受控环境测试到公开部署,不同阶段适用不同安全标准与责任规则。
- 政策背景:2025年施政报告提出以"加强基建、推动应用"的双轨策略将AI作为香港核心产业,在重视安全风险防范的前提下推动"产业为AI"和"AI为产业"。香港的独特地位(普通法体系+国际金融中心+毗邻大湾区制造链)使其有可能成为具身智能监管规则的"试验田"。
- 行业意义:与The Bot Company事件形成呼应——在欧美尚处于监管真空时,中国(含香港)正在加速构建具身智能的标准化与监管框架。此前2月28日,中国已发布《人形机器人与具身智能标准体系(2026版)》,覆盖基础共性、类脑智能计算、肢体与部件、整机与系统、应用、安全与伦理六大板块。香港的分级管理与专业资格认证方向,可能是全球首个针对具身AI部署人员的强制性资质要求。
香港创新科技及工业局(https://www.itib.gov.hk/en/legislative_council_business/questions/2026/pr_20260603b.html) / The AI Insider(
https://theaiinsider.tech/2026/03/01/china-releases-national-standards-for-humanoid-robotics-and-embodied-ai)
NVIDIA发起Cosmos Coalition:Agile Robots、Skild AI、Runway等加入,全球物理AI生态联盟成形
- 与Cosmos 3同步发布,NVIDIA发起Cosmos Coalition,创始成员包括Agile Robots(思灵机器人)、Black Forest Labs、Generalist、LTX、Runway和Skild AI。联盟成员可使用Cosmos 3技术、训练工具及NVIDIA DGX Cloud基础设施进行大规模训练,同时贡献模型、研究与评估技术。
- 产业采用:机器人领域已有Agile Robots、Doosan Robotics、LG Electronics、Samsung Electronics、Skild AI等宣布基于Cosmos平台构建;自动驾驶方面Li Auto加入;工业视觉方面Centific、Fogsphere、Linker Vision、Milestone Systems等参与。
- 开源生态进展:Cosmos 3模型权重已在Hugging Face开放,代码在GitHub(github.com/nvidia/cosmos)以Apache 2.0协议发布,配套开源数据集覆盖机器人、物理、人体运动、自动驾驶、仓储安全等场景。推理服务已接入Baseten、CoreWeave、Microsoft Azure、Nebius等云平台。
- 行业意义:Cosmos Coalition标志着Physical AI的竞争正从单打独斗的模型研发转向生态联盟竞争。NVIDIA通过开放模型+联盟绑定的策略,正在复制其在LLM时代通过GPU+CUDA建立的护城河——但这次战场是物理世界,竞争对手不仅是Google DeepMind,还有中国完整的具身智能产业链(Unitree、AGIBOT等已形成"硬件+数据+场景"的闭环)。
NVIDIA Newsroom(https://nvidianews.nvidia.com/news/nvidia-launches-cosmos-3-the-open-frontier-foundation-model-for-physical-ai)